视频输入
接入相机与传感器流。
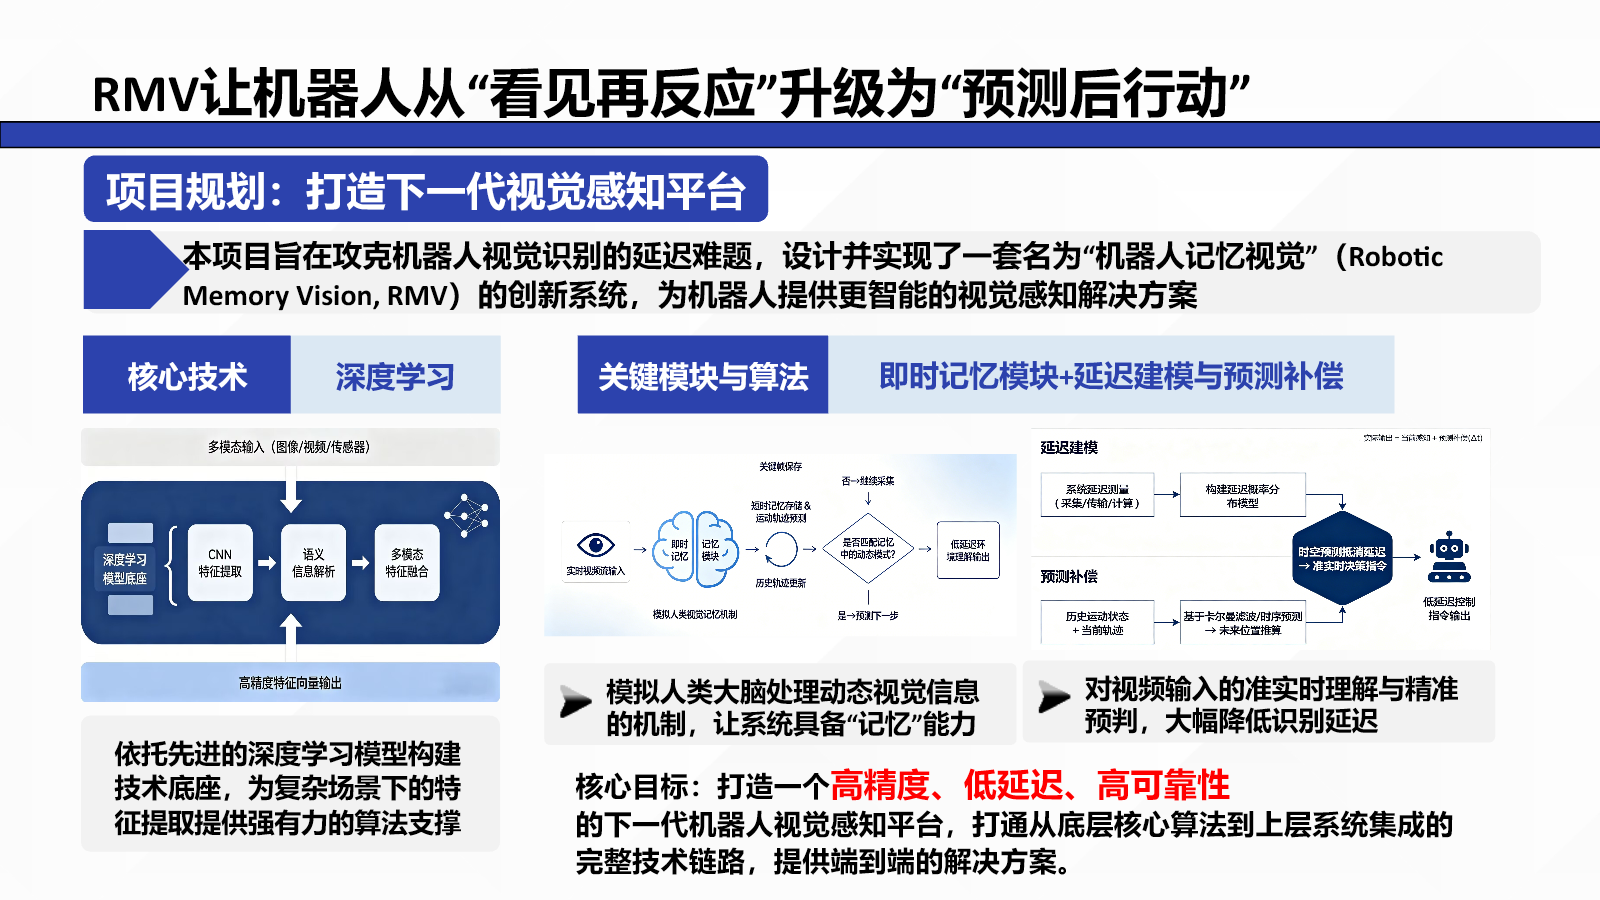
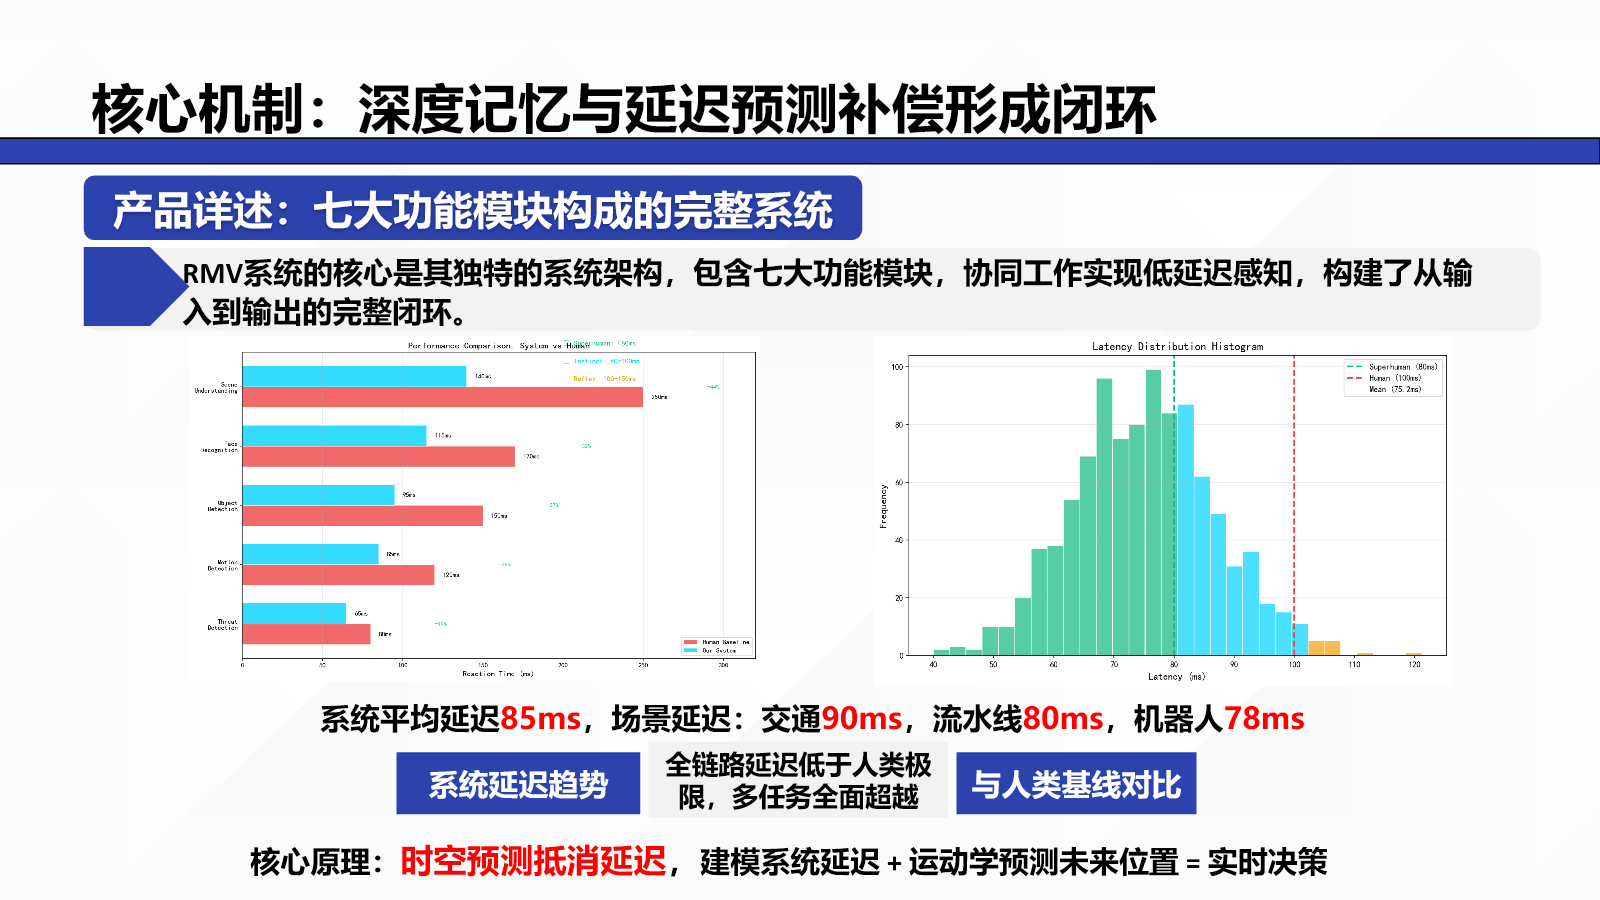
系统把输入、理解、记忆、预测和控制输出串成可工程化的完整链路,面向不同机器人平台进行模块化适配。
接入相机与传感器流。
校准、去噪与时序同步。
识别目标与运动状态。
建立短时场景状态缓存。
估计系统与执行链路延迟。
预测未来位置与行为趋势。
向机器人下发实时决策。
保留连续帧的关键状态,让识别不再局限于单帧判断。
建模系统延迟并预测目标运动,为控制链路争取响应时间。
从模型轻量化到边缘推理与接口适配,支持不同机器人平台。
以下内容来自RMV项目材料,用于展示系统定位与技术闭环。
面向复杂道路、动态障碍与移动目标的连续感知与预判。
用于高速分拣、柔性抓取、精密装配与动态质量检测。
提升人机协作、医疗康复与自然交互场景的实时响应能力。
欢迎围绕机器人平台、相机链路、边缘部署与场景验证开展合作。